

KI-gestützte Tripoptimierung
Weisen Sie Sendungen automatisch Fahrzeugen zu mit einem integrierten VRP-Solver — und prüfen Sie das Ergebnis vor der Bestätigung.
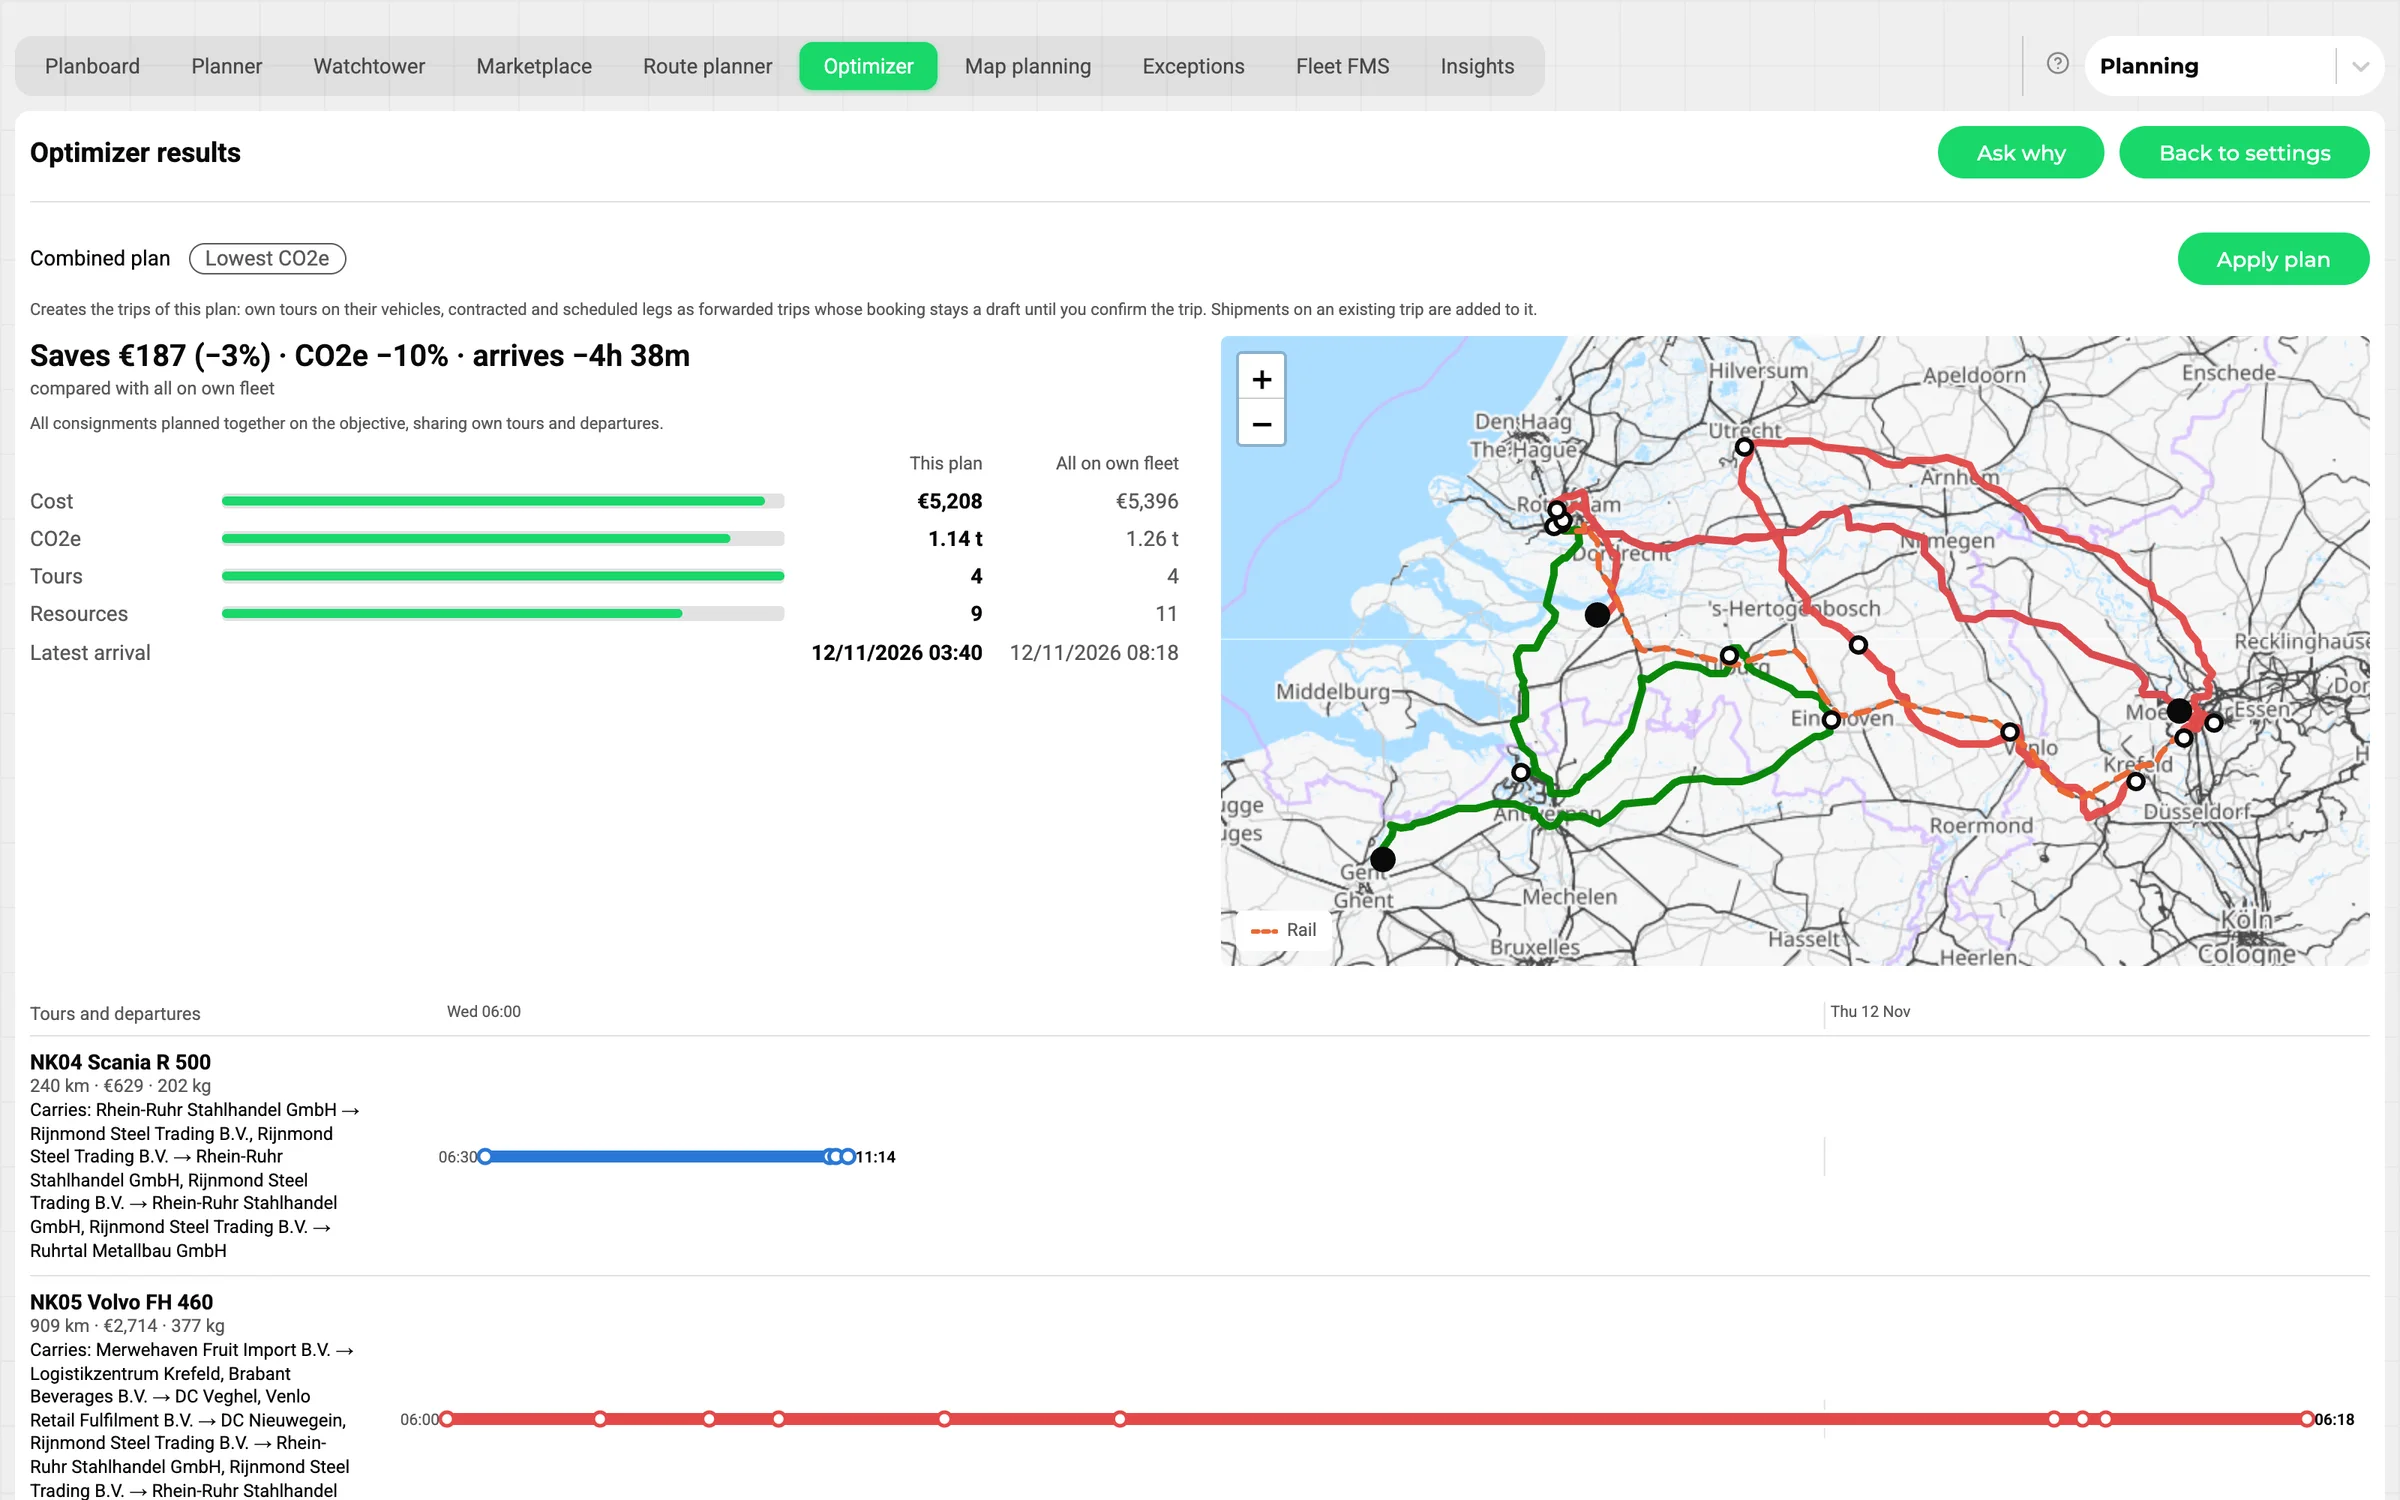
Ein Blick ins Produkt
Hören Sie auf, stundenlang manuell Routenpläne zu erstellen. Der integrierte VRP-Solver (Vehicle Routing Problem) von Transportial analysiert alle offenen Sendungen, verfügbaren Fahrzeuge, Kapazitätsbeschränkungen, Zeitfenster und EU-Lenk- und Ruhezeiten — und liefert in Sekunden einen optimierten Plan.
Eine Suche statt eines Stapels von Werkzeugen
Eine typische Planungslandschaft beantwortet eine Frage mit vielen Werkzeugen. Ein Routenoptimierer ordnet die Stopps, eine Lenkzeitprüfung läuft danach, ADR steht in einer Tabelle, ein Ladeplaner packt den Auflieger, ein Rampenbildschirm bucht Zeitfenster, ein Leercontainer-Schreibtisch sucht Container, und ein Carrier-Portal übernimmt den Rest. Jede Antwort kann für sich stimmen, während der Gesamtplan scheitert: an der Rampe, wo drei Lkw für zwei Tore ankommen; am Terminal, wo kein leerer Container wartet; oder an der Aufliegertür, wo die Tiefkühlware im Kühlabteil liegt.
Der Transportial-Planer entscheidet das gemeinsam. Während er eine Tour aufbaut, wählt er Fahrzeug, Fahrer und Auflieger oder Carrier, prüft die Uhr jedes Fahrers, packt die Abteile, plant die Stopps um die Rampen herum und beschafft die Leercontainer, sodass eine Änderung an einer Stelle gegen alle anderen abgewogen wird. Der Plan, den er übergibt, ist einer, den ein Disponent speichern und disponieren kann.
Dieselbe Engine plant im Optimierer, in der Kartenplanung und über die API als POST /vrp/solve, sodass Entwickler genau das testen, was Disponenten bekommen.
Optimierung ist ein Werkzeug für Disponenten, kein Ersatz
Transportial behandelt das Ergebnis des Optimierers als Vorschlag. Er erzeugt schnell Touren nach expliziten Regeln und gibt dann die Kontrolle zurück: Der Disponent sieht jeden Trip auf der Karte, auf dem Board und als 3D-Ladeplan, verschiebt, was das lokale Wissen verschieben will, und speichert erst dann. Deshalb geht das Ergebnis durch dasselbe Trippanel wie die manuelle Drag-and-drop-Planung.
Die Leitplanken des Planboards laufen auch auf dem gespeicherten Ergebnis. Lenkzeit-, Kapazitäts-, ADR- und Konfliktalarme kümmert es nicht, ob ein Mensch oder ein Algorithmus den Trip gebaut hat.
Aufgebaut auf veröffentlichter Forschung
Zwei Teile des Planers übernehmen Methoden aus dem Operations Research. Die Rampen folgen A. Bombelli und S. Fazi (2022), "The ground handler dock capacitated pickup and delivery problem with time windows: A collaborative framework for air cargo operations", Transportation Research Part E 159, 102603. In den Experimenten der Studie standen unkoordinierte Pläne bis zu etwa drei Stunden an den Rampen an, und einige wurden undurchführbar, während Koordination die Fahrzeit um 2 bis 19 % senkte. Unsere Anpassung hält jeden Plan, den die Suche führt, rampenzulässig: Statt der bestraften Überbuchung der Studie wartet eine Tour, oder die Tour, die sich verschieben kann, weicht aus.
Leeres Equipment folgt S. Fazi, S.K. Choudhary und J.X. Dong (2023), "The multi-trip container drayage problem with synchronization for efficient empty containers re-usage", European Journal of Operational Research 310(1), 343–359. In den realen Fällen der Studie bei Tilburg und 's-Hertogenbosch waren ihre Pläne 25 bis 43 % günstiger als die der Disponenten selbst, mit weniger Touren. Unsere Anpassung läuft innerhalb unserer Large Neighbourhood Search statt Branch-and-Price, prüft den Bestand nur, wenn eine Einheit entnommen wird (die kritischen Zeitpunkte der Studie), und bepreist Depotabholungen als Umwege.
Diese Ergebnisse stammen aus den Studien selbst, nicht aus Messungen von Transportial. Wir haben auf der veröffentlichten Arbeit aufgebaut; daraus folgt keine Empfehlung durch ihre Autoren.
Warum die Engine austauschbar ist
Kein einzelner Optimierer passt zu jedem Betrieb, und manche Plattformen haben bereits einen lizenziert. Transportial führt die Engine als Plattformeinstellung, sodass eine Plattform mit dem Transportial-Planer oder mit PTV OptiFlow, xTour, OSRM oder CloverOpt planen kann, ohne die Arbeitsweise der Disponenten zu ändern. Abteile, Rampen, Equipmentbestand, Ketten über Liniendienste und das benutzerdefinierte Ziel entscheidet der Transportial-Planer; die anderen Engines planen Straßentouren mit ihren eigenen Optionen.
Dasselbe gilt für das Routing. Der Routenrechner hinter dem Optimierer kann PTV, HERE, Google, OSRM oder der selbst gehostete GraphHopper sein, und Routing-Arbeit kann asynchron über Kafka an Worker-Knoten ausgelagert werden, wenn viele Routen gleichzeitig berechnet werden müssen.
So funktioniert es
Umfang wählen
Öffnen Sie den Reiter Optimierer und wählen Sie die offenen Sendungen und die Fahrzeuge, die er verwenden darf; legen Sie Einsatzintervalle, maximale Fahrperiode und maximale Periode fest, und behalten Sie das Ziel der Plattform oder wählen Sie für diesen Lauf ein anderes.
Ausführen
Drücken Sie „Optimieren!“. Die gewählte Engine plant Touren unter Beachtung von Kapazität, Abteilen, Rampen, Equipmentbestand und den übrigen Regeln und meldet vorgeschlagene Trips und ungeplante Sendungen zurück.
Prüfen
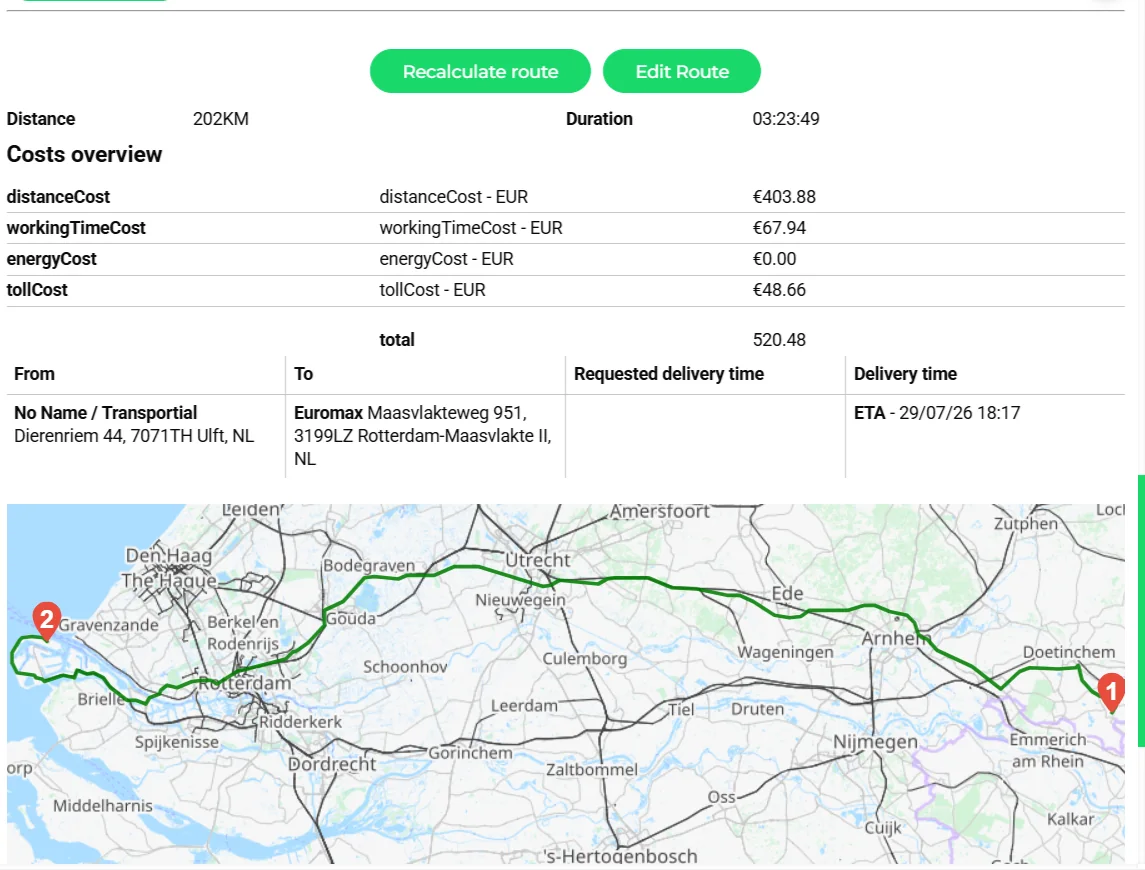
Jeder vorgeschlagene Trip zeigt seine Stopps, Entfernung, Dauer, Kosten, Emissionen und Wartezeiten an Rampen. Wechseln Sie von Karte zu Ladepläne, um jeden Trip in 3D gepackt zu sehen. Nicht platzierte Sendungen nennen den Grund, sodass Sie eine Einschränkung lockern oder Kapazität hinzufügen können.
Von Hand anpassen
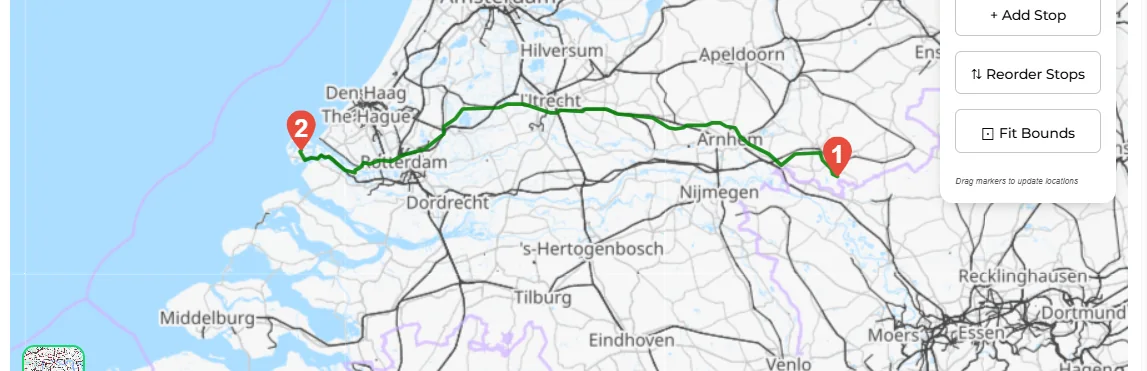
Ziehen Sie eine Sendung auf einen anderen Trip, ordnen Sie Stopps auf der Karte neu oder fixieren Sie eine Zuweisung, die nicht geändert werden soll, und berechnen Sie neu.
Speichern und disponieren
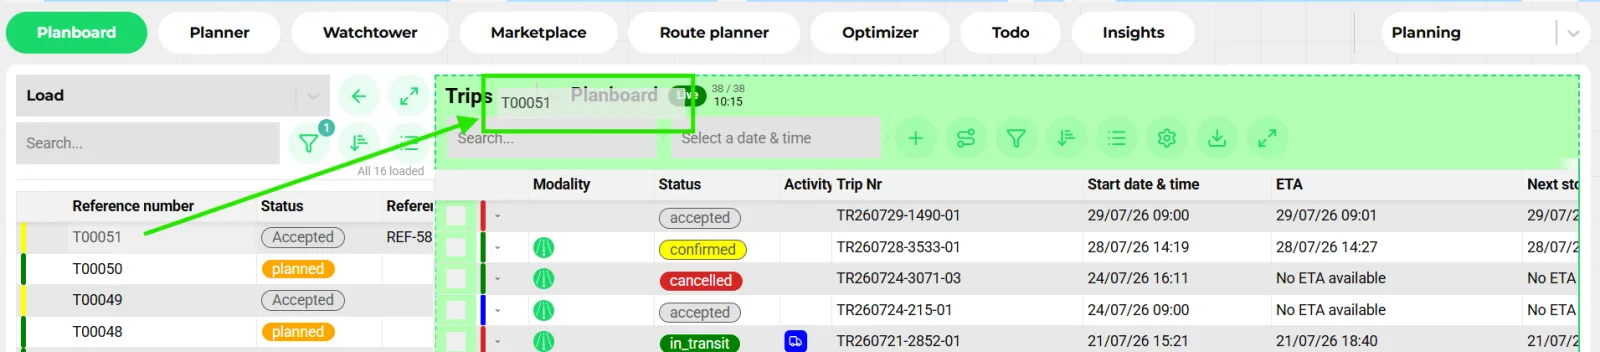
Speichern Sie alle Trips. Sie erscheinen mit Planstatus und Ladeplan auf den Boards, bereit zur Bestätigung und zum Versand an die Fahrer.
Was es leistet
Was eine einzige Suche entscheidet
Die meisten Planungslandschaften verteilen eine Entscheidung auf einen Routenoptimierer, eine Lenkzeitprüfung, eine ADR-Tabelle, einen Ladeplaner, eine Rampenbuchung, einen Leercontainer-Schreibtisch und ein Carrier-Portal. Der Transportial-Planer entscheidet das gemeinsam, in einer einzigen Suche, sodass der Plan, den er übergibt, auch fahren kann. Dieselbe Engine plant im Optimierer, in der Kartenplanung und über die API.
Jede Ressource pro Tour
Jede Tour erhält ein Fahrzeug, einen Fahrer und bei Bedarf einen Auflieger, oder stattdessen den Kapazitätsvertrag eines Carriers. Jeder Fahrer hat eine einzige Lenkzeituhr nach EU 561/2006 über alle seine Touren, ausgehend von dem, was er bereits gefahren ist. Auflieger werden nach Typ, Attributen, Temperatur und Platz aus einem Pool gewählt und dort abgeholt, wo sie stehen.
Carrier neben der eigenen Flotte
Kapazitätsverträge werden mit Ihren eigenen Preismodulen bepreist und durch ihre Relationen, Servicegebiete, Betriebszeiten und Bestellschlusszeiten begrenzt, sodass ein Subunternehmer nur Arbeit erhält, die er tatsächlich fahren kann.
Jeder Verkehrsträger in einem Plan
Straße, Schiene, Binnenschifffahrt, See und Luft in einem Plan, dazu Haus-zu-Haus-Ketten über Liniendienste: Lkw zum Terminal, ein Zug, Binnenschiff, Seeschiff oder Flugzeug, und Lkw bis zur Tür, mit Annahmeschluss und Kapazität pro Abfahrt.
Abteile
Mehrkammer-Kühlauflieger, Tankkammern und lebensmittelgeeignete Laderäume. Eine Sendung kommt nur in ein Abteil, das zu ihrer Temperatur, ihrem Gefahrgut und ihrem Lebensmittelstatus passt, und die Kapazität jedes Abteils wird gegen das geprüft, was gleichzeitig an Bord ist.
Gefahrgut auf der Ladung
ADR-Punkte nach 1.1.3.6 werden pro Tour addiert, unverträgliche Klassen fahren getrennt, und Lebensmittel teilen sich nie ein Abteil mit giftigen oder ansteckungsgefährlichen Klassen (standardmäßig 6.1 und 6.2, nach ADR 7.5.4).
Rampen, Docks und Liegeplätze
Ein Standort plant nicht mehr Fahrzeuge gleichzeitig ein, als seine Rampen abfertigen können, einschließlich anderer Trips, die schon dort sind, und gebuchter Rampenzeitfenster. Ein Fahrzeug wartet auf eine freie Rampe als echte Wartezeit, oder eine Tour mit Spielraum weicht aus.
Leercontainer und Pool-Equipment
Ein Export braucht bei der Abholung einen leeren Container, ein Import gibt nach der Zustellung einen frei. Der Planer verwendet eine freigewordene Einheit auf derselben Tour wieder (ein Street-Turn) oder holt eine aus dem Bestand oder einem Depot, bepreist als Umweg. Der Bestand wird über die Zeit und über alle Touren geführt und nie unter null geplant.
Ihre Definition von „am besten“
Gewichten Sie Entfernung, Lenkzeit, Tourdauer, Wartezeit, Geld, CO₂e, Touren, Ressourcen, Verspätung und ungeplante Sendungen, und ordnen Sie sie in Prioritätsstufen: zuerst alles einplanen, dann möglichst wenige Touren, dann Kosten. Das Ergebnis zeigt das Ziel pro Komponente, pro Trip und insgesamt.
Die Ladung, sichtbar vor dem Speichern
Ein 3D-Ladeplan für jeden Vorschlag
Jeder vorgeschlagene Trip erhält einen 3D-Ladeplan, den Sie vor dem Speichern öffnen können: Der Optimierer hat einen Umschalter Karte | Ladepläne, und die Kartenplanung hat pro vorgeschlagenem Trip eine Schaltfläche Ladeplan. Er zeigt die Ladereihenfolge Stopp für Stopp, egal welche Engine den Trip geplant hat.
Bleibt beim Trip
Beim Speichern behält der Trip seinen Ladeplan, sodass der Hof dasselbe Bild sieht, das der Disponent freigegeben hat. Siehe 3D-Ladeplanung.
Sie wählen, wie streng gepackt wird
Die Einstellung Ladeplanung steht auf Aus, Nach der Optimierung prüfen oder Während der Optimierung erzwingen. Aus zeigt die Pläne, ohne dass sie Trips ändern, Prüfen verschiebt Waren, die nicht passen, und Erzwingen macht das Packen während der Suche zu einer harten Regel. Dafür ist das Modul 3D-Ladeplanung nötig.
Die Engine wählen, die zur Aufgabe passt
Die Engine ist eine Plattformeinstellung. Alles oben ist der Transportial-Planer; die anderen Engines planen Straßentouren mit ihren eigenen Optionen, und ihre Trips erhalten trotzdem Ladepläne.
Transportial-Planer
Eine Large Neighbourhood Search: Sie startet mit einem Nearest-Neighbour-Plan, nimmt dann wiederholt Teile davon auseinander und baut sie neu auf, versucht dabei Sendungen erneut, die sie nicht platzieren konnte, und das innerhalb eines Zeitbudgets. Jede Einfügung durchläuft dieselben Prüfungen: Verträglichkeit, Kapazität pro Abschnitt, 3D-Packen wenn erzwungen, Zeitfenster, Rampen und Tourressourcen. Eine Atomic Search mit Relocate-, Swap-, Merge-, Split- und 2-opt-Zügen ist ebenfalls verfügbar.
PTV OptiFlow
Die Routenoptimierung von PTV Developer mit konfigurierbaren Routing-Profilen, Verkehrsmodus, Kosten pro Stunde, Kilometer, Stopp, Route und ungenutztem Fahrzeug, Outsourcing-Kosten, Kompaktheit, Dauerausgleich, Planungshorizont, Fahrerpausenregeln und ADR- oder Hochwert-Fahrzeugattributen.
PTV xTour
Tourenplanung auf PTV xServer für Plattformen, die ihn noch betreiben (xServer 1 erreicht am 1. September 2026 das Ende seiner Lebensdauer; OptiFlow ist der Nachfolger).
OSRM und CloverOpt
OSRM löst die Stoppreihenfolge für ein einzelnes Fahrzeug (TSP); CloverOpt ist ein Cloud-VRP-Dienst für Plattformen, die ihn bevorzugen. Mit CloverOpt CLAIRE werden Routen und Ladung zusammen geplant, und seine Ladepläne kommen auf die gleiche Weise bei den Trips an.
Was der Optimierer respektiert
Regeln, deren Strenge Sie festlegen
Im Transportial-Planer kann jede Regel blockieren, warnen oder ausgeschaltet sein. Eine Regel auf Warnen kostet etwas im Plan und wird auf der Tour aufgeführt, und jede ausgelassene Sendung erhält einen Grund mit der Anzahl der Ressourcen, die jede Regel abgelehnt hat.
Einsatzintervalle der Fahrzeuge
Standard-Einsatzfenster pro Fahrzeug, eine maximale Fahrperiode und eine maximale Gesamtperiode pro Route.
Grenzen der Routenform
Maximale Stopps pro Route und maximale Colli pro Route, plus Schalter, um Standort-, Sendungs- oder Aktionseinschränkungen zu ignorieren, wenn Sie einen groben ersten Entwurf wollen.
Optimierungsziel
Der Transportial-Planer optimiert auf Entfernung, Zeit, CO₂, Kosten, möglichst wenige Ressourcen oder ein benutzerdefiniertes gewichtetes Ziel, eingestellt pro Plattform und pro Lauf änderbar. PTV, OptiFlow, OSRM und CloverOpt bieten Entfernung, Zeit, CO₂ und Kosten.
Einschränkungen aus den Daten
Zeitfenster, Gewicht, Größe, Geschwindigkeit, Sensorwert, Kraftstoffart, Fahrzeugtyp, Emissionsnorm, Equipment-Typ und Routeneinschränkungen auf Sendungen und Standorten, jeweils erzwungen oder bevorzugt.
Vorschau, anpassen, übernehmen
Vorschau vor dem Speichern
Der Optimierer liefert vorgeschlagene Trips und eine Liste der Sendungen, die er nicht platzieren konnte. Jeder Trip zeigt seine Wartezeiten an Rampen, woher seine Leercontainer kommen und wohin sie gehen, und seinen Anteil am Ziel. Nichts wird gespeichert, bis Sie „Alle Trips speichern“ drücken.
Ergebnis bearbeiten
Öffnen Sie jeden erzeugten Trip auf der Karte, fügen Sie Stopps hinzu oder ordnen Sie sie neu, kehren Sie die Route um und berechnen Sie neu; das Planboard zeigt die Auswirkung auf ETAs und Planstatus.
Lenkzeitbewusste ETAs
Die optionale Planung nach EU 561/2006 fügt Pausen und tägliche Ruhezeiten in die Route und in die ETA-Kette ein, sodass zugesagte Zeiten die Ruhezeit des Fahrers bereits enthalten.
Empfehlungen für eine Sendung
Für eine einzelne Sendung bewertet die Empfehlungs-Engine Fahrzeuge, Fahrer, Equipment, Kapazitätsverträge und bestehende Trips mit gewichteten Regeln (Nähe, Fahrzeit, ADR, Führerschein, Sprache, Terminkonflikte, Restkapazität) und erklärt jede Bewertung.
Technische Details. Die Optimierer-Engine ist eine Plattformeinstellung. Routing- und Optimierungsarbeit wird asynchron über Apache Kafka an Worker-Knoten ausgelagert. PTV OptiFlow, PTV xTour, OSRM und CloverOpt bieten die Ziele Distanz, Zeit, CO₂ und Kosten; der Transportial-Planer optimiert auf Distanz, Zeit, CO₂, Kosten, möglichst wenige Ressourcen oder ein benutzerdefiniertes gewichtetes Ziel.
Erst kostenlos ausprobieren
Hintergrund
Funktioniert mit
Häufig gestellte Fragen
Welche Optimierungs-Engines sind verfügbar?
Der Transportial-Planer, PTV OptiFlow, PTV xTour (xServer 1, Abkündigung September 2026), OSRM und CloverOpt. Die Engine ist eine Plattformeinstellung. Abteile, Rampen, Equipmentbestand, Ketten über Liniendienste und das benutzerdefinierte Ziel gehören zum Transportial-Planer.
Respektiert der Optimierer Lenkzeitregeln?
Der Transportial-Planer gibt jedem Fahrer eine einzige Uhr nach EU 561/2006 über alle seine Touren, ausgehend von dem, was er bereits gefahren ist, und plant nur Touren, die ein Fahrer darin schaffen kann. PTV OptiFlow wendet Fahrerpausenregeln direkt an. Für jede Engine fügt der optionale EU-561/2006-Planer Pausen und tägliche Ruhezeiten in Routen und ETA-Ketten ein, und die integrierten Alarme markieren unzureichende verbleibende Lenkzeit auf dem gespeicherten Trip.
Kann ich einige Zuweisungen fixieren?
Ja. Fixierte Zuweisungen und als erzwungen markierte Einschränkungen bleiben erhalten; der Optimierer arbeitet um sie herum. Sie können auch Standort-, Sendungs- oder Aktionseinschränkungen für einen groben ersten Entwurf ignorieren.
Was passiert mit Sendungen, die der Optimierer nicht platzieren kann?
Sie werden als ungeplant mit dem Grund aufgelistet, sodass Sie Kapazität hinzufügen, ein Zeitfenster lockern oder sie von Hand auf dem Board planen können.
Worauf optimiert der Transportial-Planer?
Auf das, was Sie ihm vorgeben. Wählen Sie Entfernung, Zeit, CO₂, Kosten oder möglichst wenige Ressourcen, oder ein benutzerdefiniertes Ziel, das Entfernung, Lenkzeit, Tourdauer, Wartezeit, Geld, CO₂e, Touren, Ressourcen, Verspätung und ungeplante Sendungen gewichtet. Die benannten Ziele sind Voreinstellungen genau dieser Gewichte. PTV, OptiFlow, OSRM und CloverOpt bieten Entfernung, Zeit, CO₂ und Kosten.
Funktioniert es für einen einzelnen neuen Auftrag, der mitten am Tag eintrifft?
Nutzen Sie die Empfehlungen auf der Sendung: Sie bewerten bestehende Trips nach zeitlicher Überschneidung, Restkapazität in Gewicht, Volumen und Lademetern, Nähe zur Abholung und ADR-Kompatibilität und lassen Sie die beste Kombination mit einem Klick übernehmen.
Kann ich sehen, wie ein vorgeschlagener Trip beladen wird, bevor ich ihn speichere?
Ja, mit dem Modul 3D-Ladeplanung. Jeder vorgeschlagene Trip erhält einen Ladeplan: Schalten Sie den Optimierer von Karte auf Ladepläne um, oder drücken Sie in der Kartenplanung bei einem vorgeschlagenen Trip auf Ladeplan. Er zeigt die Ladereihenfolge Stopp für Stopp, egal welche Engine den Trip geplant hat, und bleibt beim Speichern beim Trip.
Weiß der Optimierer, wie viele Rampen ein Standort hat?
Ja. Die Kapazität eines Standorts ist die Summe seiner betriebsbereiten Laderampen, und Stopps anderer Trips sowie angefragte oder bestätigte Rampenzeitfenster zählen dagegen. Sind alle Rampen belegt, wartet ein Fahrzeug als echte Wartezeit, oder eine Tour mit Spielraum weicht aus. Getrennte Lade- und Entladerampen werden noch nicht modelliert: Alle betriebsbereiten Rampen eines Standorts zählen zusammen.
Kann er Leercontainer planen?
Ja. Legen Sie den Equipmentbestand in den Standortdetails fest; lassen Sie die Einheiten leer, zählt der Planer das betriebsbereite, nicht volle Equipment dieses Typs, das zuletzt am Standort gesehen wurde. Der Equipmentfluss einer Sendung, also eine Einheit, die sie bei der Abholung braucht oder nach der Zustellung freigibt, kommt über die Sendungs-API. Der Planer verwendet eine freigewordene Einheit nach Möglichkeit auf derselben Tour wieder, holt sonst eine aus dem Bestand oder einem Depot als bepreisten Umweg und plant einen Bestand nie unter null. Typen müssen exakt übereinstimmen, und ein Besuch beim Bestand erscheint in Zeiten und Entfernung des Trips statt als eigener Stopp.
Kann ich festlegen, was „am besten“ für meinen Betrieb bedeutet?
Ja. Wählen Sie in den Optimierer-Einstellungen Benutzerdefiniert und geben Sie jeder Komponente ein Gewicht, etwa pro km, pro Stunde Lenkzeit, pro Tour oder pro ausgelassener Sendung. Prioritätsstufen ordnen sie, zum Beispiel zuerst alles einplanen, dann möglichst wenige Touren, dann Kosten. Sie können das Ziel pro Lauf überschreiben, und das Ergebnis zeigt, was jede Komponente pro Trip und insgesamt beigetragen hat.
Konzepte & Terminologie
- Vehicle Routing Problem (VRP)Glossar
- Die Zuordnung einer Menge von Sendungen zu einer Fahrzeugflotte und die Ordnung der Stopps, sodass die Gesamtdistanz, -zeit, -kosten oder das CO₂ unter Kapazitäts- und Zeitfenstereinschränkungen minimiert wird.
- Ziel
- Was die Engine minimiert. Der Transportial-Planer bietet Entfernung, Zeit, CO₂, Kosten, möglichst wenige Ressourcen und ein benutzerdefiniertes Ziel; andere Engines bieten Entfernung, Zeit, CO₂ und Kosten.
- 2-opt
- Ein Routenpolierzug, der ein Segment einer Route umkehrt, wenn sie dadurch kürzer wird; Teil der Atomic Search des Planers.
- Einsatzintervall
- Das Fenster, in dem ein Fahrzeug während eines Optimierungslaufs arbeiten darf, mit einer maximalen Fahrperiode und Gesamtperiode.
- Einschränkung
- Eine Regel auf einer Sendung, einem Standort oder einem Trip (Zeitfenster, Gewicht, Größe, Fahrzeugtyp, Emissionsnorm, Equipment-Typ, Sensorwert, Route), markiert als erzwungen oder bevorzugt.
- Empfehlung
- Ein bewerteter, erklärter Kandidat (Fahrzeug, Fahrer, Equipment, Kapazitätsvertrag oder bestehender Trip) für eine Sendung.
- EU 561/2006Glossar
- Die Lenkzeitverordnung, deren Pausen und Ruhezeiten während der Optimierung in Routen und ETAs eingefügt werden können.
- Street-Turn
- Der Container, den ein Import freigibt, wird auf derselben Tour für einen Export wiederverwendet, statt leer zu einem Depot zurückzufahren und einen anderen zu holen.
- Rampenkapazität
- Wie viele Fahrzeuge ein Standort gleichzeitig be- oder entladen kann: die Summe seiner betriebsbereiten Rampen, Docks, Liegeplätze oder Gleisanschlüsse. Andere Trips und gebuchte Rampenzeitfenster zählen dagegen.
- Abteil
- Ein Teil eines Laderaums, von der Stirnwand aus gezählt und durch eine Trennwand abgegrenzt, mit eigener Länge, Kapazität, Temperatur und eigenen Regeln für Gefahrgut und Lebensmittel.
- Benutzerdefiniertes Ziel
- Ihre eigenen Gewichte für Entfernung, Lenkzeit, Tourdauer, Wartezeit, Geld, CO₂e, Touren, Ressourcen, Verspätung und ungeplante Sendungen. Die benannten Ziele sind Voreinstellungen derselben Gewichte.
- Prioritätsstufe
- Ein Rang im benutzerdefinierten Ziel. Eine höhere Stufe wiegt immer schwerer als alles darunter, zum Beispiel möglichst wenige ungeplante Sendungen vor möglichst wenigen Touren vor Kosten.
Verwandte Funktionen
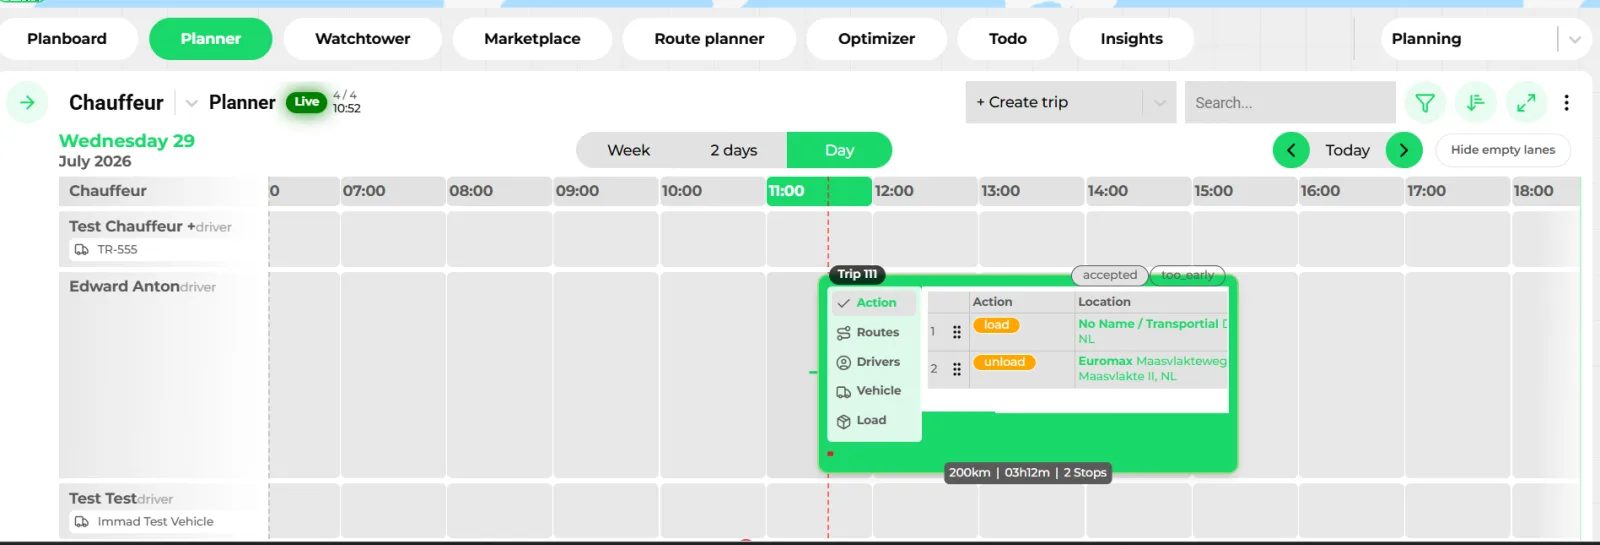 Interaktive PlantafelEine Drag-and-Drop-Gantt-Plantafel, die Disponenten vollständigen Überblick über alle Ressourcen gibt.
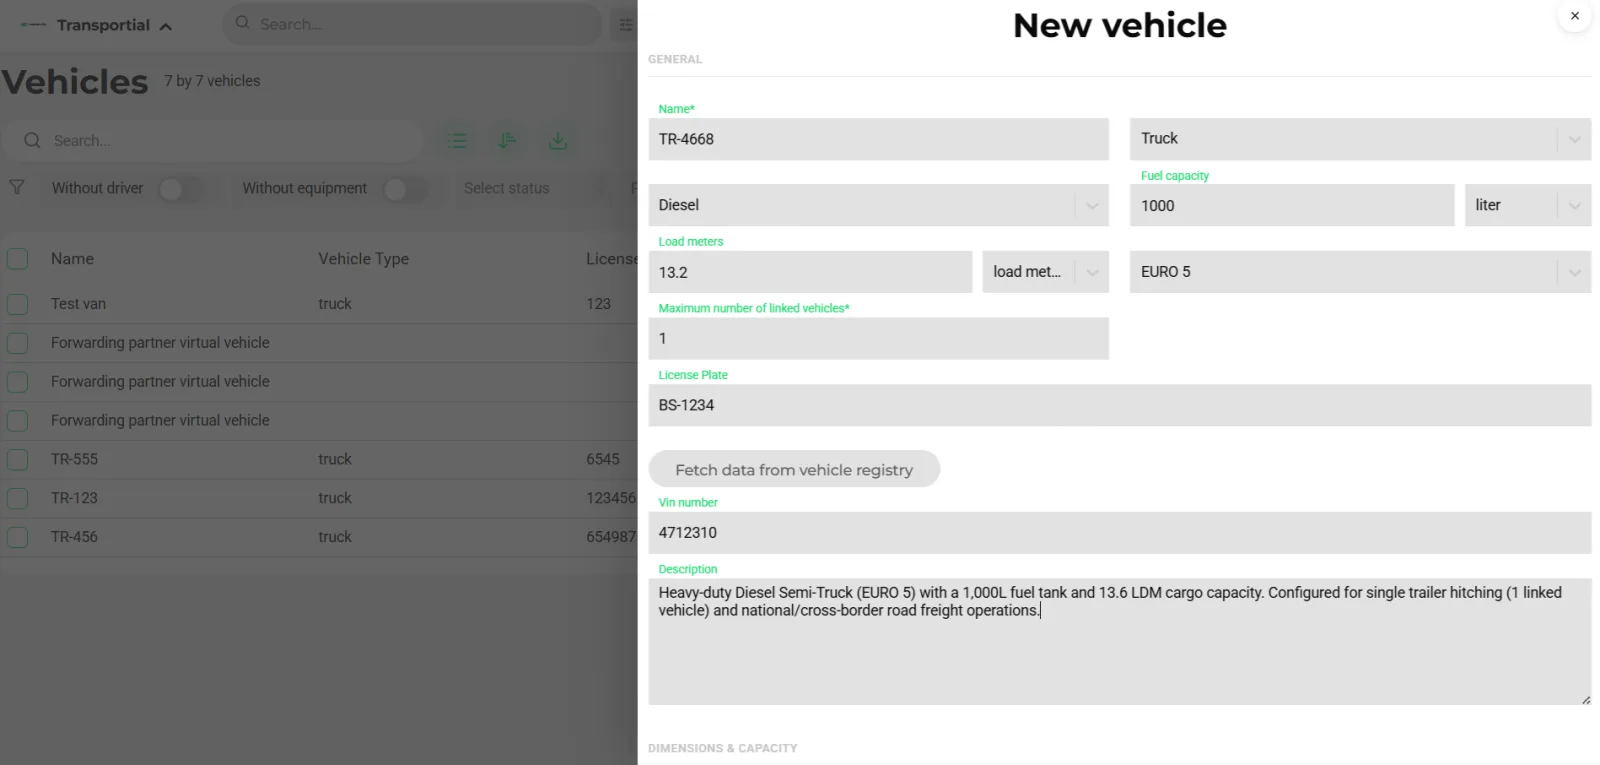 Flotten- und RessourcenverwaltungVollständiges Lebenszyklusmanagement für jedes Fahrzeug, jeden Fahrer und jedes Transportequipment in Ihrer Operation.
- Multimodales RoutingRouten Sie jede Sendung auf der Straße, per See, Luft oder Schiene — mit einer LKW-tauglichen Routing-Engine direkt in der Plattform.